Home
» Tecnologia
»
L'evoluzione dei veicoli autonomi: sicurezza, edge computing e integrazione dell'intelligenza artificiale
L'evoluzione dei veicoli autonomi: sicurezza, edge computing e integrazione dell'intelligenza artificiale
I veicoli autonomi non si sono evoluti lungo una linea retta, passando dai sistemi di "assistenza alla guida" alla guida completamente autonoma. Il modo più utile per comprenderne l'evoluzione è considerarla come la convergenza di tre sistemi: un quadro di sicurezza che definisce i casi in cui l'automazione è consentita, una piattaforma di edge computing in grado di elaborare i dati dei sensori in tempo reale e un sistema di intelligenza artificiale che trasforma tali dati in decisioni di guida.
A settembre 2026, la maggior parte dei veicoli di consumo si affidava ancora a sistemi di assistenza alla guida di livello 0-2, mentre l'automazione di livello 4 era impiegata principalmente in servizi commerciali specifici, piuttosto che su auto private universalmente utilizzabili. La National Highway Traffic Safety Administration (NHTSA) statunitense continua a distinguere chiaramente tra i sistemi di assistenza alla guida che richiedono la supervisione umana e i sistemi di guida automatizzata che assumono il controllo della guida in determinate condizioni.
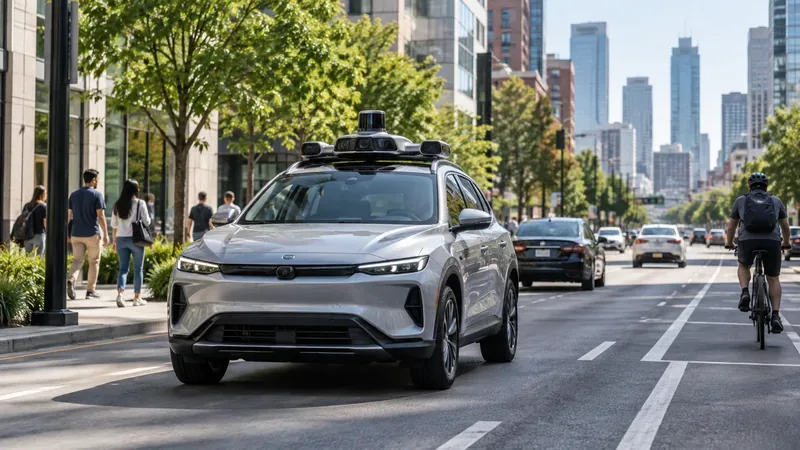
Un veicolo autonomo dotato di sensori si muove nel traffico urbano misto, illustrando perché la percezione, l'elaborazione a bordo veicolo e la validazione della sicurezza devono lavorare insieme in presenza di auto, ciclisti e pedoni.
Guida rapida: a che punto è l'automazione dei veicoli
Livello di automazione
Chi si occupa della guida?
Interpretazione pratica
Livello 0
Umano
Avvertimenti o brevi interventi possono essere d'aiuto, ma alla fine è il conducente a guidare.
Livello 1
Persona con una funzione di assistenza continua
Assistenza allo sterzo o all'accelerazione/frenata, non a entrambi come funzione combinata continua.
Livello 2
Umano con assistenza combinata
Il sistema è in grado di controllare continuamente sterzo e velocità, ma il conducente deve comunque supervisionare.
Livello 3
Sistema all'interno di un dominio operativo definito
Il sistema si attiva automaticamente quando è inserito, ma l'operatore umano deve essere disponibile a subentrare su richiesta.
Livello 4
Sistema all'interno di un dominio operativo definito
Non è necessario alcun conducente umano quando il sistema opera all'interno delle sue condizioni o area di servizio approvate.
Livello 5
Sistema ovunque il veicolo possa ragionevolmente operare
L'automazione completa senza conducente umano, indipendentemente dalle condizioni stradali e ambientali, rimane un obiettivo futuro.
La terminologia della NHTSA è utile perché previene un errore comune: trattare una funzionalità di Livello 2 altamente performante come se fosse un conducente autonomo. Una valutazione pratica dovrebbe sempre porsi due domande: Chi è responsabile del monitoraggio della strada? e Qual è il dominio di progettazione operativa? Il dominio di progettazione operativa, o ODD (Operational Design Domain), è l'insieme dei tipi di strada, delle velocità, delle posizioni, delle condizioni meteorologiche e di altre circostanze in cui un sistema automatizzato è progettato per funzionare.
Come si è evoluta l'architettura
1. Dalle funzioni isolate di assistenza alla guida alla percezione integrata
I primi sistemi avanzati di assistenza alla guida erano relativamente limitati: cruise control adattivo, avviso di superamento della corsia, frenata automatica di emergenza e assistenza al parcheggio. Queste funzioni potevano essere realizzate con un numero ridotto di sensori e centraline elettroniche dedicate.
I sistemi più avanzati combinano telecamere, radar, lidar (in alcuni casi), sensori a ultrasuoni, misurazioni inerziali, localizzazione e informazioni cartografiche o di percorso. Il cambiamento fondamentale non consiste semplicemente nell'avere "più sensori", bensì nel passaggio a un modello unificato dell'ambiente in cui il sistema deve rilevare oggetti, stimare lo spazio libero, comprendere corsie e segnali, tracciare il movimento, prevedere la presenza di altri utenti della strada e pianificare una traiettoria sicura.
Le moderne piattaforme di riferimento illustrano questa tendenza. NVIDIA DRIVE Hyperion combina una piattaforma di calcolo per il settore automobilistico con telecamere, radar, lidar, sensori a ultrasuoni e uno stack software per livelli di automazione più elevati. Allo stesso modo, Qualcomm Snapdragon Ride descrive una soluzione di calcolo scalabile a bordo veicolo per la fusione di sensori, la visione artificiale, i sistemi di assistenza alla guida e la guida automatizzata. Si tratta di piattaforme proprietarie, non di specifiche universali, ma mostrano la direzione dell'architettura veicolare: un'elaborazione centralizzata ed eterogenea anziché numerosi controller isolati.
2. L'edge computing è diventato parte dell'architettura di sicurezza
Nella guida autonoma, l'“edge computing” significa che il carico di lavoro di percezione e controllo critico in termini di tempo viene eseguito all'interno o nelle immediate vicinanze del veicolo, anziché dipendere da un servizio cloud remoto. Questo è importante perché la frenata, lo sterzo, il rilevamento degli ostacoli e la pianificazione del percorso devono continuare anche quando la connettività cellulare è ritardata, congestionata o non disponibile.
Una suddivisione utile in ingegneria è la seguente:
A bordo veicolo: acquisizione dei dati dai sensori, percezione, localizzazione, previsione, pianificazione, controllo, monitoraggio dello stato di salute e comportamento di ripiego immediato.
Cloud o data center: addestramento di modelli su larga scala, analisi di flotte, simulazione, elaborazione di log, distribuzione di software, generazione di mappe e apprendimento a lungo termine.
Livello di connettività: utile per aggiornamenti, gestione della flotta, informazioni sul traffico e alcuni flussi di lavoro di supporto remoto, ma non deve essere considerato un canale di controllo a bassa latenza garantito per l'attività di guida di base.
Questa divisione è visibile nelle attuali architetture per il settore automobilistico. L'architettura di calcolo in-vehicle di NVIDIA separa esplicitamente il calcolo del veicolo dai sistemi utilizzati per l'addestramento e la simulazione. Anche la piattaforma automotive di Qualcomm pone l'accento sull'apprendimento automatico on-device e sul calcolo eterogeneo, dove CPU, GPU, unità di elaborazione neurale, acceleratori di visione e blocchi di elaborazione orientati alla sicurezza gestiscono carichi di lavoro differenti.
Perché la sicurezza è un concetto più ampio del semplice "l'IA è precisa"
Un sistema di guida autonoma può avere un'elevata precisione nel rilevamento degli oggetti e risultare comunque pericoloso. L'ingegneria della sicurezza si occupa dei guasti a livello hardware, software, del comportamento previsto, dell'interazione umana, della sicurezza informatica, degli aggiornamenti, delle operazioni e della capacità del sistema di riconoscere quando ha raggiunto i propri limiti.
Sicurezza funzionale
La norma ISO 26262 fornisce il quadro di riferimento consolidato per la sicurezza funzionale dei sistemi elettrici ed elettronici dei veicoli, rilevanti per la sicurezza. Affronta i pericoli derivanti da guasti e struttura le attività di sicurezza in tutte le fasi: progettazione, sistema, hardware, software, produzione, funzionamento e assistenza. La seconda edizione attualmente pubblicata risale al 2018; ISO stava sviluppando una terza edizione nel 2026.
Sicurezza della funzionalità prevista
Un hardware privo di difetti non garantisce un comportamento sicuro. Una telecamera può funzionare esattamente come previsto, ma non essere in grado di fornire informazioni sufficienti in presenza di riflessi, pioggia battente, costruzioni insolite o scene ambigue. La norma ISO 21448:2022, Sicurezza della funzionalità prevista (SOTIF) , affronta i rischi causati da insufficienze funzionali e da un uso improprio prevedibile, in particolare nei sistemi la cui consapevolezza della situazione dipende da sensori e algoritmi complessi.
Sicurezza informatica e aggiornamenti software
Anche i veicoli connessi necessitano di sicurezza durante tutto il loro ciclo di vita. La norma ISO/SAE 21434:2021 definisce un quadro di riferimento per l'ingegneria della sicurezza informatica dei veicoli, mentre il Regolamento ONU n. 156 disciplina la gestione degli aggiornamenti software. Questo aspetto diventa sempre più importante man mano che il comportamento di guida automatizzata si evolve attraverso il rilascio di software, e non più solo tramite nuovi componenti hardware del veicolo.
Sicurezza operativa e prove concrete
I test pre-implementazione sono necessari ma non sufficienti. Il monitoraggio post-implementazione è importante perché le interazioni rare possono manifestarsi solo dopo un lungo periodo di guida in condizioni reali. Negli Stati Uniti, il terzo emendamento all'ordinanza generale permanente della NHTSA richiede la segnalazione di determinati incidenti che coinvolgono sistemi ADAS di livello 2 e sistemi di guida automatizzata. La pagina pubblica dell'agenzia relativa alla segnalazione degli incidenti avverte inoltre che il set di dati presenta delle limitazioni, come campi incompleti e possibili segnalazioni duplicate, pertanto i conteggi grezzi non devono essere considerati come una semplice classificazione della sicurezza del sistema.
Le flotte commerciali di Livello 4 forniscono un'ulteriore fonte di dati. L'hub di dati Safety Impact di Waymo pubblica i dati relativi al chilometraggio percorso con solo passeggero e ai confronti degli incidenti nelle aree operative. Secondo i dati aggiornati a marzo 2026, l'azienda ha registrato 220,6 milioni di miglia percorse con solo passeggero. Questi risultati sono utili, ma devono essere interpretati tenendo conto delle specifiche aree geografiche, della flotta di veicoli, delle condizioni operative, della metodologia di riferimento e del sistema ODD (Operational Driver-Driven) rappresentati dai dati, e non come prova che ogni sistema autonomo sia più sicuro in ogni ambiente.
Come l'integrazione dell'IA sta cambiando il sistema di guida
La percezione rimane fondamentale
Le reti neurali sono ampiamente utilizzate per riconoscere veicoli, pedoni, ciclisti, confini stradali, semafori, segnali e spazio percorribile. La fusione di dati provenienti da più sensori può ridurre la dipendenza da una singola modalità di rilevamento, ma aumenta anche i requisiti di sincronizzazione, calibrazione, elaborazione e validazione.
La previsione e la pianificazione stanno diventando sempre più apprese
Le tradizionali architetture di guida autonoma spesso separano percezione, previsione, pianificazione e controllo in componenti modulari. Tale separazione può semplificare l'ispezione delle interfacce e delle modalità di guasto, ma gli errori possono accumularsi tra i moduli. I sistemi più recenti introducono sempre più spesso modelli di pianificazione basati sull'apprendimento o modelli end-to-end che mappano un insieme più ricco di input provenienti dai sensori verso le azioni di guida.
Il limite principale è la validazione. Un modello che si comporta bene su un benchmark aggregato può comunque fallire in uno scenario estremo critico per la sicurezza. I team di ingegneri necessitano quindi di test basati su scenari, simulazioni, test su circuito chiuso, dati su strada pubblica, gestione dell'incertezza, comportamenti di fallback e governance del rilascio, piuttosto che affidarsi a una singola metrica di accuratezza.
Una pratica lista di controllo per la valutazione di uno stack di veicoli autonomi
Definisci correttamente il livello di automazione. Specifica se è necessaria la supervisione umana e se è previsto l'intervento diretto dell'operatore.
Specificare il dislivello positivo/negativo (DOP). Includere informazioni geografiche, tipo di strada, velocità, condizioni meteorologiche, illuminazione e altri limiti ambientali.
Mantenere i dati critici per la sicurezza a bordo del veicolo. Identificare quali funzioni possono continuare a funzionare in sicurezza anche in caso di interruzione della connessione di rete.
Documentare la ridondanza. Verificare i percorsi di guasto relativi a elaborazione, alimentazione, frenata, sterzo, rilevamento e comunicazione.
Distinguiamo tra sicurezza funzionale, SOTIF e sicurezza informatica. Si occupano di diverse categorie di rischio.
Convalidare la pipeline di dati. Monitorare la calibrazione dei sensori, la provenienza dei set di dati, la qualità dell'etichettatura, la copertura della coda lunga e lo spostamento della distribuzione.
Misurare il comportamento, non solo la percezione. Includere il rischio di collisione, il rispetto delle norme del codice della strada, il comportamento alla guida, le manovre a basso rischio e le interazioni con gli utenti vulnerabili della strada.
Testa gli aggiornamenti come se fossero rilasci rilevanti per la sicurezza. Un miglioramento del software in uno scenario può causare una regressione in un altro.
Utilizzare il monitoraggio in tempo reale dopo l'implementazione. Mantenere la revisione degli incidenti, l'analisi dei quasi incidenti e un processo per fornire i dati raccolti al team di sviluppo.
Evitate affermazioni sulla sicurezza non supportate da prove. Confrontate i sistemi solo quando l'esposizione, la geografia, le condizioni operative, le definizioni di incidente e i metodi statistici sono comparabili.
La regolamentazione si sta spostando da linee guida generali verso garanzie misurabili.
Il quadro normativo rimane disomogeneo. Negli Stati Uniti, il Dipartimento dei Trasporti ha introdotto un nuovo quadro normativo per i veicoli a guida autonoma nell'aprile 2025. Il 30 luglio 2026, la NHTSA ha annunciato di aver accelerato lo sviluppo dei suoi primi standard di prestazione per i veicoli a guida autonoma . La formulazione è importante: l'annuncio descriveva standard in fase di sviluppo, non un regime di certificazione universale completo.
L'Unione Europea dispone già di una struttura di omologazione più esplicita. La panoramica della Commissione Europea sulla sicurezza dei veicoli e sui veicoli automatizzati/connessi spiega che il Regolamento generale sulla sicurezza (GDPR) stabilisce un quadro normativo per i veicoli automatizzati e a guida autonoma, comprese le norme tecniche relative a test, sicurezza informatica, registrazione dei dati, monitoraggio della sicurezza e segnalazione degli incidenti. L'UE ha aggiornato nuovamente alcune parti del quadro normativo per l'omologazione dei veicoli completamente automatizzati nel 2026.
A livello delle Nazioni Unite, il Regolamento ONU n. 157 ha stabilito i requisiti per i sistemi automatizzati di mantenimento della corsia, mentre nel 2026 l'UNECE ha proseguito i lavori per una regolamentazione più ampia dei sistemi di guida automatizzata. La conseguenza pratica per i team di ingegneri è che un'architettura di guida autonoma deve essere progettata non solo per una dimostrazione, ma anche per la tracciabilità, il controllo della configurazione del software, la raccolta di prove degli incidenti, la sicurezza informatica e la ripetibilità delle argomentazioni sulla sicurezza.
Come sarà probabilmente la prossima fase
La tendenza più significativa a breve termine non è un salto improvviso al Livello 5 illimitato, bensì la graduale espansione dell'automazione vincolata: sistemi di Livello 2 più performanti, funzioni di Livello 3 limitate e servizi di Livello 4 che espandono la loro offerta città per città e condizione per condizione. Allo stesso tempo, l'hardware dei veicoli si sta consolidando attorno a sistemi di elaborazione centralizzata ad alte prestazioni, mentre i modelli di intelligenza artificiale diventano più ampi, integrati e basati sui dati.
Ciò crea una tensione produttiva. L'IA può aumentare le capacità, ma l'aumento delle capacità amplia il numero di scenari che devono essere convalidati. L'edge computing può ridurre la latenza e la dipendenza dalla rete, ma una maggiore potenza di calcolo solleva problemi di consumo energetico, termici, di ridondanza e di costo. I veicoli definiti via software rendono possibili miglioramenti post-vendita, ma trasformano anche l'ingegneria del rilascio, la sicurezza informatica e il rollback in problematiche di sicurezza.
I programmi di veicoli autonomi più credibili considerano quindi sicurezza, edge computing e integrazione dell'IA come un unico sistema. L'obiettivo non è semplicemente rendere il veicolo "più intelligente", bensì rendere le sue capacità circoscritte, osservabili, testabili, resilienti ai guasti e supportate da prove che rimangono valide con l'evoluzione del software, dell'hardware e del dominio operativo.