Home
» Tecnologia
»
L'ascesa dell'IA incarnata: colmare il divario tra codice e realtà fisica
L'ascesa dell'IA incarnata: colmare il divario tra codice e realtà fisica
La cosa più importante da sapere sull'IA incarnata è che non si tratta semplicemente di un modello di IA inserito in un robot. È un sistema completo che deve connettere percezione, ragionamento, controllo motorio, feedback, sicurezza e recupero con una rapidità tale da poter funzionare nel mondo fisico. Ecco perché l'IA incarnata si sta rivelando utile innanzitutto in compiti circoscritti, misurabili, sufficientemente ripetitivi da giustificare l'automazione, ma anche sufficientemente variabili da rendere la programmazione fissa tradizionale costosa o inaffidabile.
Un importante cambiamento previsto per il 2026 è l'espansione dei principali modelli di robotica oltre le dimostrazioni di prelievo e posizionamento su tavolo. Nel luglio 2026, Google DeepMind ha presentato Gemini Robotics 2, dotato di controllo umanoide completo, collaborazione multi-robot e un modello integrato nel dispositivo progettato per adattarsi a nuove configurazioni robotiche. NVIDIA ha seguito la stessa direzione più ampia con Isaac GR00T 1.7, un modello aperto visione-linguaggio-azione integrato in un flusso di lavoro di sviluppo che comprende raccolta dati, simulazione, post-addestramento, valutazione e implementazione. Si tratta di progressi significativi, ma ciò non significa che i robot generici siano già affidabili in ogni fabbrica, magazzino o abitazione.
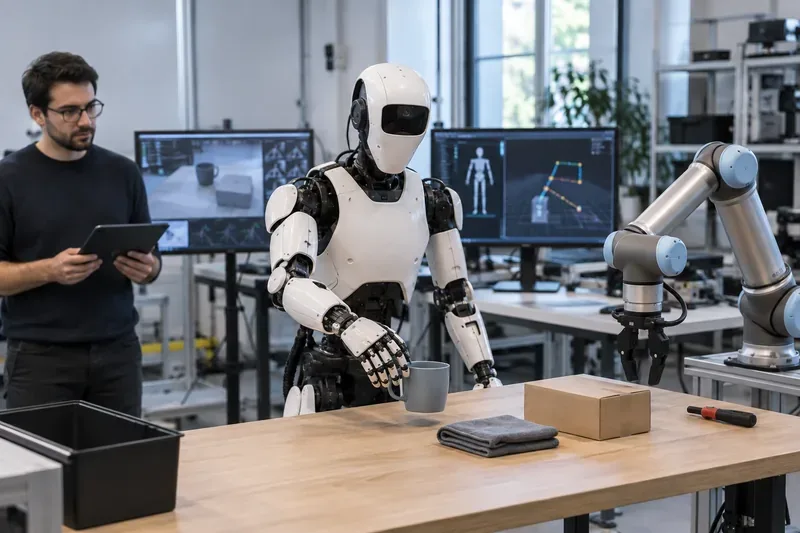
Un robot umanoide esegue un compito di manipolazione fisica mentre un ingegnere monitora il sistema. L'intelligenza artificiale incarnata deve connettere la percezione visiva, il ragionamento relativo al compito, il controllo motorio e il feedback in tempo reale, anziché limitarsi a una previsione software.
Che cos'è l'intelligenza artificiale incarnata, in termini pratici?
L'IA incarnata è un'intelligenza artificiale che riceve informazioni da un ambiente fisico e utilizza un corpo fisico per interagire con esso. Il corpo può essere un robot umanoide, un manipolatore mobile, un braccio industriale, un quadrupede, un drone o un'altra macchina autonoma. La caratteristica distintiva è il ciclo chiuso:
Percezione: telecamere, sensori di profondità, sensori tattili, encoder articolari, microfoni, sensori di forza o altri input descrivono il mondo e lo stato del robot.
Comprendere e pianificare: il software interpreta la scena, le istruzioni, i vincoli e la sequenza di azioni necessarie.
Azione: una politica di controllo converte il piano in comandi motori.
Osserva il risultato: il robot verifica se l'oggetto si è mosso, il cassetto si è aperto, il pezzo è stato inserito o l'operazione non è andata a buon fine.
Recupera o continua: il sistema si adatta invece di riprodurre ciecamente il movimento originale.
Quest'ultimo passaggio è quello in cui l'intelligenza artificiale incarnata si differenzia maggiormente da un semplice chatbot o da uno script di automazione predefinito. Nel software, una risposta errata può essere un inconveniente. Nel mondo fisico, un movimento sbagliato può far cadere un componente, danneggiare un'attrezzatura, bloccare una linea di produzione o creare un pericolo per la sicurezza. L'intelligenza fisica richiede quindi sia un ragionamento di intelligenza artificiale più ampio sia l'ingegneria robotica tradizionale.
Perché l'intelligenza artificiale incarnata sta progredendo proprio ora?
Diverse tecnologie, sviluppatesi separatamente, stanno iniziando a collaborare. I modelli multimodali di grandi dimensioni sono diventati più abili nella comprensione del linguaggio e delle immagini. L'apprendimento robotico è migliorato nella trasformazione delle dimostrazioni in azioni. La simulazione può generare e valutare grandi quantità di dati di addestramento. Processori di bordo più veloci riducono la latenza di controllo. Telecamere, sensori tattili, attuatori e batterie migliori migliorano ciò che l'hardware può percepire ed eseguire fisicamente.
Una delle tendenze tecniche più evidenti è l'ascesa dei modelli visione-linguaggio-azione , solitamente abbreviati in modelli VLA. Invece di produrre solo testo, un VLA accetta informazioni visive, istruzioni linguistiche e lo stato del robot, per poi produrre azioni o rappresentazioni di azioni. Google DeepMind descrive Gemini Robotics 2 come un VLA che converte visione e linguaggio in controllo motorio e può operare sia robot umanoidi completi che sistemi a due braccia. L'attuale versione di DeepMind separa inoltre il ragionamento incarnato di alto livello dall'azione di livello inferiore, consentendo al livello di ragionamento di pianificare attività a più fasi mentre il modello di azione si occupa dell'esecuzione. Si veda l' annuncio ufficiale di Gemini Robotics 2 .
NVIDIA sta affrontando lo stesso problema come una piattaforma di sviluppo. Il suo flusso di lavoro Isaac GR00T, previsto per luglio 2026, collega simulazione, dati di teleoperazione, post-addestramento, valutazione delle policy e implementazione. NVIDIA afferma che GR00T 1.7 è rilasciato sotto licenza Apache 2.0 e può esportare tramite ONNX e TensorRT, risultando quindi rilevante per i team che desiderano personalizzare e implementare un VLA anziché utilizzare solo un modello ospitato chiuso. Consultare la panoramica ufficiale sullo sviluppo di GR00T 1.7 di NVIDIA .
La vera svolta non è rappresentata dai "robot più intelligenti", bensì dalla riduzione della programmazione specifica per ogni compito.
L'automazione industriale tradizionale funziona egregiamente quando il mondo è sotto controllo. Un braccio robotico che salda la stessa giunzione sullo stesso dispositivo può essere veloce, preciso e affidabile. Ma la programmazione tradizionale diventa più complessa quando i pezzi arrivano in posizioni diverse, le varianti del prodotto cambiano, le istruzioni sono semantiche anziché geometriche, o il robot deve operare in spazi progettati per le persone.
L'intelligenza artificiale incarnata è preziosa quando può sostituire parte della ramificazione progettata manualmente con percezione appresa e comportamento adattabile. Ad esempio, invece di programmare coordinate precise per ogni oggetto in un contenitore misto, un sistema può identificare l'oggetto richiesto, stimare come afferrarlo, spostarlo e verificarne il risultato. Invece di scrivere una macchina a stati separata per ogni cassetto e configurazione di strumenti, un modello incarnato può potenzialmente generalizzare a situazioni correlate.
Ciò non significa che la robotica convenzionale scomparirà. Il controllo della forza di basso livello, l'evitamento delle collisioni, i limiti delle articolazioni, gli arresti di emergenza, le funzioni di sicurezza certificate e la pianificazione deterministica del movimento sono ancora importanti. I sistemi più pratici sono spesso ibridi: i modelli appresi gestiscono l'ambiguità e la generalizzazione, mentre i controllori tradizionali impongono vincoli fisici rigidi.
Quale architettura è adatta a un progetto reale?
Approccio
Migliore vestibilità
Vantaggio
Compromesso principale
Automazione programmata tradizionale
Compiti altamente ripetibili e strutturati
Prevedibile, veloce, più facile da convalidare
È costoso adattarsi ai cambiamenti di prodotti o ambienti.
Stack modulare di intelligenza artificiale e robotica
Compiti che richiedono la percezione dell'IA ma un controllo rigoroso
I componenti possono essere testati e sostituiti in modo indipendente.
L'integrazione e la propagazione degli errori tra i moduli possono essere complesse
Politica VLA end-to-end
Manipolazione di variabili e compiti di linguaggio naturale
Può generalizzare a oggetti e comportamenti con una programmazione meno esplicita
Più difficile da interpretare, convalidare e garantire in condizioni non familiari
Intelligenza artificiale incarnata gerarchica
Compiti più lunghi e composti da più fasi
Il ragionamento di alto livello può pianificare mentre i controllori veloci eseguono localmente
Più componenti di sistema e più interfacce di guasto da gestire
modello incarnato sul dispositivo
Applicazioni sensibili alla latenza o con connettività limitata
Minore dipendenza dalla rete e tempi di risposta locali più rapidi.
I limiti di calcolo, memoria, termici e di alimentazione vincolano le dimensioni del modello.
In quali ambiti l'intelligenza artificiale incarnata si rivela utile oggi?
1. Movimentazione dei materiali e produzione flessibile
Questa è una delle soluzioni più promettenti a breve termine, poiché fabbriche e centri di distribuzione dispongono già di compiti misurabili, zone operative controllate, oggetti noti e metriche di produttività chiare. Un robot potrebbe dover spostare contenitori, smistare componenti, caricare attrezzature, predisporre materiali o gestire varianti di prodotto che cambiano con una frequenza tale da rendere costosa un'automazione rigida.
Boston Dynamics afferma che la versione di produzione di Atlas è entrata in fase di fabbricazione nel 2026, con implementazioni programmate presso Hyundai e Google DeepMind. L'azienda dichiara di concentrarsi inizialmente sul settore industriale, a partire dalle applicazioni automobilistiche. Questo è importante perché avvicina la robotica umanoide all'implementazione effettiva, ma i potenziali acquirenti dovrebbero comunque distinguere un'implementazione programmata dalla comprovata redditività di una flotta su migliaia di siti. Si veda l' annuncio ufficiale di Boston Dynamics Atlas .
Ideale se: il compito ha un valore fisico ripetitivo, una ragionevole variabilità degli oggetti, una cella di lavoro o un percorso controllati e un operatore umano può intervenire quando il robot incontra un caso insolito.
2. Ispezione e lettura degli strumenti
Il ragionamento incarnato può anche apportare valore aggiunto ai robot che già eccellono in mobilità e capacità di rilevamento. Invece di chiedere a un robot mobile di acquisire immagini solo in punti di riferimento fissi, un livello di intelligenza artificiale può ragionare su ciò che vede, decidere quale strumento è rilevante o selezionare uno strumento esistente appropriato.
Boston Dynamics ha dimostrato l'integrazione sperimentale tra Spot e Gemini Robotics per la selezione degli strumenti e l'esecuzione dei compiti, descrivendo esplicitamente il lavoro come sperimentale e non come un'applicazione consolidata. Questa distinzione è utile: i modelli di base possono ampliare le capacità di un robot maturo senza sostituire il robusto stack di navigazione e manipolazione già esistente. Si veda la dimostrazione tecnica ufficiale di Boston Dynamics relativa a Spot e Gemini Robotics .
Ideale se: disponete già di una piattaforma robotica affidabile e desiderate che l'intelligenza artificiale aggiunga interpretazione semantica, pianificazione delle attività o utilizzo flessibile degli strumenti, oltre a comprovata mobilità e capacità di rilevamento.
3. Prelievo, smistamento e confezionamento in magazzino
Questi compiti sono più difficili di quanto sembrino perché le confezioni cambiano, gli oggetti si sovrappongono, i contenitori si riempiono, le etichette ruotano e i punti di presa variano. L'intelligenza artificiale incarnata può aiutare a generalizzare in presenza di queste variazioni, soprattutto quando il robot può apprendere dalle dimostrazioni anziché richiedere un programma separato scritto manualmente per ogni singolo articolo.
La strategia di implementazione più efficace consiste solitamente nel restringere l'ambito iniziale. Iniziate con una famiglia di oggetti, una workstation, una gestione chiara delle eccezioni e criteri di successo misurabili. Espandere da 20 elementi prevedibili a 20.000 elementi arbitrari dovrebbe essere considerato un nuovo problema di ingegneria, non una semplice modifica della configurazione del software.
4. Lavori domestici di carattere generale
La robotica domestica riceve un'enorme attenzione perché le case sono progettate per il corpo umano e contengono migliaia di tipi di oggetti. È anche uno degli ambienti di implementazione più difficili. L'illuminazione cambia, il disordine si sposta, animali domestici e bambini entrano nello spazio di lavoro, gli oggetti morbidi si deformano, i cassetti cambiano, il vetro può rompersi e un compito che sembra semplice può richiedere decine di azioni coordinate.
L'annuncio di Figure Helix 02 nel gennaio 2026 ha dimostrato il controllo completo del corpo umanoide per attività domestiche di più minuti, tra cui una sequenza di quattro minuti per la lavastoviglie. L'azienda descrive il sistema come una gerarchia unificata che combina ragionamento semantico, controllo visuomotorio e controllo dell'intero corpo. Queste dimostrazioni mostrano un reale progresso nell'autonomia a lungo termine, ma si tratta di dimostrazioni aziendali, non della prova che un robot domestico non supervisionato sia pronto per ogni casa. Si veda l' annuncio tecnico ufficiale di Figure Helix 02 .
Ideale oggi: ricerca, progetti pilota controllati e lavori domestici circoscritti. Non adatto oggi: assistenza non supervisionata in situazioni critiche per la sicurezza, manutenzione domestica arbitraria o lavori in cui un raro errore potrebbe causare gravi lesioni a qualcuno.
Perché le simulazioni e i dati sintetici sono così importanti
I robot apprendono più lentamente e in modo più dispendioso rispetto ai modelli testuali, perché ogni dimostrazione fisica richiede tempo reale, attrezzature, spazio, manutenzione e manodopera umana. Un modello linguistico può essere addestrato su miliardi di documenti esistenti. Una politica di manipolazione potrebbe richiedere esempi fisici di una pinza che entra in contatto con un oggetto da diverse angolazioni, con diverso attrito, illuminazione, ostacoli e stati del robot.
La simulazione è utile perché permette di creare ambienti paralleli in cui le politiche possono essere testate in molteplici varianti senza danneggiare l'hardware. I dati sintetici possono inoltre esporre il modello a situazioni rare nei log reali. La sfida risiede nel divario tra simulazione e realtà : un simulatore non riproduce mai perfettamente l'attrito, la flessione dei cavi, la risposta tattile, gli artefatti della telecamera, il gioco meccanico, l'illuminazione e il comportamento umano.
La soluzione pratica non è scegliere tra simulazione e dati reali, bensì combinarli. Utilizzare la simulazione per test su scala e in condizioni controllate; utilizzare i dati reali del robot per la validazione; infine, effettuare la valutazione su hardware reale in condizioni non riprodotte esattamente durante l'addestramento.
L'apprendimento tra diverse incarnazioni potrebbe cambiare l'economia della robotica
Uno degli aspetti più costosi della robotica è che le abilità sono spesso legate a un corpo specifico. Una strategia di presa addestrata per un braccio potrebbe non essere trasferibile in modo altrettanto efficace a un umanoide con mani, limiti articolari, sensori e portata diversi. I modelli di base più recenti si stanno esplicitamente impegnando per ridurre questa dipendenza.
Secondo Google DeepMind, Gemini Robotics On-Device 2 può essere adattato a nuove configurazioni a due bracci con poche ore di dati e in genere meno di 200 esempi. Anche NVIDIA descrive GR00T 1.7 come compatibile con diverse configurazioni. Se queste capacità continueranno a migliorare, le aziende potrebbero essere in grado di riutilizzare una maggiore quantità di comportamenti appresi tra le diverse generazioni di hardware, anziché dover ricostruire lo stack di intelligenza ogni volta che cambiano i meccanismi.
Per gli acquirenti, tuttavia, la compatibilità tra diverse configurazioni dovrebbe essere testata sul proprio hardware e sull'applicazione specifica. Un modello che si adatta a diverse piattaforme di ricerca non garantisce automaticamente tempi di ciclo accettabili o affidabilità su carichi pesanti, pinze insolite, ambienti di lavoro polverosi o celle di prova certificate per la sicurezza.
Il problema più difficile rimane l'affidabilità nella coda lunga.
Le dimostrazioni robotiche tendono a mostrare la sequenza corretta. L'implementazione commerciale si basa sulle eccezioni: un componente è capovolto, una scatola è schiacciata, un operatore lascia un attrezzo nell'area di lavoro, una superficie riflettente confonde la percezione, un cassetto si blocca, una pinza scivola, la batteria è scarica o la rete scompare.
Un sistema può raggiungere un'elevata percentuale media di successo delle attività e risultare comunque antieconomico se necessita di frequenti interventi umani. Per molti progetti industriali, quindi, le metriche più importanti non sono i punteggi di riferimento, bensì:
Completamento con successo delle attività all'ora;
interventi umani per turno;
tempo medio tra guasti recuperabili e guasti irrecuperabili;
variabilità del tempo di ciclo;
tasso di recupero automatico dopo una presa fallita o un percorso bloccato;
prestazioni su oggetti non visti e layout modificati;
quasi incidenti e frenate di sicurezza;
Tempo di funzionamento del robot e oneri di manutenzione;
consumo energetico e costi aggiuntivi dovuti alla sostituzione delle batterie;
costo totale per unità di lavoro completata.
L'aggiornamento sulla produzione del 2026 di Figure ci ricorda che l'intelligenza artificiale incarnata è tanto un problema hardware e operativo quanto un problema di modello. L'azienda ha riferito di aver ampliato la produzione di Figure 03 e di utilizzare flotte più grandi per scoprire guasti non visibili su scala ridotta. Questi dati sono forniti dall'azienda e dovrebbero essere valutati di conseguenza, ma la lezione ingegneristica di base è ampiamente applicabile: la scalabilità della flotta rivela problemi di affidabilità che una dimostrazione di laboratorio ben realizzata potrebbe non rivelare mai. Si veda l' aggiornamento ufficiale sulla produzione di Figure 03 .
Come dovrebbe essere progettata la sicurezza?
Non pretendete che un modello di base sia l'unico livello di sicurezza. I sistemi fisici necessitano di una protezione a più livelli. Il modello appreso può decidere quale compito tentare, ma meccanismi separati dovrebbero imporre limiti a velocità, coppia, forza di contatto, limiti dell'area di lavoro, prossimità umana, stato della batteria e arresto di emergenza, ove necessario.
L'attuale lavoro di Google DeepMind nel campo della robotica descrive esplicitamente questo approccio a più livelli, combinando la sicurezza semantica con i tradizionali meccanismi di sicurezza fisica. Il principio fondamentale per chi implementa queste soluzioni è l'indipendenza architetturale: se l'IA di alto livello interpreta erroneamente un comando, le misure di sicurezza di livello inferiore dovrebbero comunque impedire che un movimento pericoloso superi i limiti definiti.
Per le applicazioni in prossimità di persone, la validazione della sicurezza dovrebbe includere comportamenti anomali, istruzioni ambigue, caduta di oggetti, guasti ai sensori, perdita di comunicazione, ingresso umano imprevisto e mancate prese, e non solo la sequenza nominale delle operazioni.
L'intelligenza artificiale incarnata è adatta al tuo progetto?
Vale la pena valutarlo attentamente quando si verificano la maggior parte delle seguenti condizioni:
Il compito genera un valore sufficiente in termini di manodopera, ergonomia, sicurezza o produttività da giustificare l'impiego della robotica.
L'ambiente è talmente variabile che la manutenzione di un'automazione fissa risulta costosa.
Il compito può essere delimitato da chiare condizioni di inizio e di successo.
I guasti sono rilevabili e recuperabili.
Lo spazio di lavoro può essere progettato in modo da ridurre le ambiguità non necessarie.
È possibile raccogliere dimostrazioni rappresentative, registri o dati di simulazione.
È possibile misurare il tasso di intervento e il costo, non solo il successo della dimostrazione.
Un pilota con supervisione umana è accettabile prima del raggiungimento della piena autonomia.
L'intelligenza artificiale incarnata è meno adatta quando il compito si verifica solo occasionalmente, ogni caso è radicalmente diverso, un errore ha gravi conseguenze, l'ambiente non può essere controllato in alcun modo o il risparmio di manodopera previsto è troppo esiguo per giustificare la manutenzione e l'integrazione dell'hardware.
Cosa dovrebbero costruire prima i team?
Iniziate con un flusso di lavoro circoscritto piuttosto che con un "robot generico". Definite gli oggetti, l'area di lavoro, le variazioni previste, l'obiettivo di tempo di ciclo, le regole di sicurezza e cosa si intende per successo. Create una base di riferimento utilizzando l'approccio più semplice e affidabile. Se l'automazione tradizionale risolve il problema a basso costo, utilizzatela. Se la variabilità è ciò che rende fragile la base di riferimento, l'intelligenza artificiale incarnata diventa una candidata più valida.
Misurate quindi le prestazioni in condizioni di perturbazioni controllate: spostate oggetti, modificate l'illuminazione, introducete elementi di disturbo, sostituite le varianti del prodotto, interrompete la sequenza o create deliberatamente guasti recuperabili. Un buon sistema incarnato non dovrebbe avere successo solo quando tutto è perfetto; dovrebbe anche essere in grado di riconoscere i momenti di incertezza, arrestarsi in sicurezza, riprovare in modo intelligente o chiedere aiuto.
Il ponte che collega il codice alla realtà si sta accorciando, ma non è scomparso.
L'intelligenza artificiale incarnata sta progredendo perché i modelli di base stanno iniziando a fornire ai robot qualcosa che mancava all'automazione tradizionale: un'ampia comprensione semantica e comportamenti appresi riutilizzabili. La generazione di sistemi robotici del 2026 sta mostrando un maggiore controllo dell'intero corpo, sequenze di azioni più lunghe, trasferimento tra robot, inferenza locale, addestramento basato su simulazioni e integrazione con hardware orientato alla produzione.
La conclusione importante non è che i robot umanoidi siano improvvisamente diventati lavoratori generici. È che il costo per insegnare a un robot un nuovo comportamento fisico potrebbe iniziare a diminuire. Quando percezione, ragionamento, controllo e apprendimento possono essere riutilizzati in diversi compiti e su diversi corpi, la robotica diventa più adattabile.
Per le organizzazioni che devono decidere se investire ora, la domanda migliore non è "Quanto è intelligente il modello?", ma "Questo sistema è in grado di svolgere il nostro specifico compito fisico in modo sicuro e ripetibile, di riprendersi dai guasti che effettivamente riscontriamo e di generare risultati economici migliori rispetto alle alternative?". L'intelligenza artificiale incarnata diventa tecnologia reale quando la risposta può essere misurata sul campo, e non solo dimostrata in un video.
Le informazioni relative agli annunci di prodotto, alla disponibilità dei modelli e all'implementazione contenute in questo articolo sono state verificate il 12 settembre 2026. Le capacità della robotica si evolvono rapidamente e le dimostrazioni dei fornitori non garantiscono le prestazioni in un ambiente diverso. Prima dell'implementazione, verificare la documentazione aggiornata del modello, le specifiche hardware, i requisiti di sicurezza e la disponibilità commerciale.